東北大学ロボットシステム学分野(山崎・ベゼハ研究室)では、現実世界で知覚し、移動し、操作し、コミュニケーションし、推論し、適応できる知能ロボットの研究を行っています。
私たちの研究は、柔軟物のマニピュレーション計画・学習、モバイルマニピュレータの動作学習・計画、自律ロボットによる動作支援、コネクテッド・ロボティクスとエッジAIという4つの柱にまたがっています。デモンストレーションにとどまらず、モデル化が難しい物体や操作の不確実性、変化する環境に対応できる、実用的なロボットシステムの構築を目指しています。
ハードウェア製作、知覚・AI、マニピュレーション、移動ロボティクス、シミュレーション、IoT、エッジAI、ソフトウェアシステム、ヒューマン・マシン・インタラクションなど、様々な研究分野での参加を歓迎します。
プロジェクト
学生プロジェクト
柔軟物の把持と操作
視覚誘導マニピュレーションを用いた布、ケーブル、変形物のロボットハンドリング実験を含む場合があります。
日常タスクのためのシーン理解
物体認識と空間関係理解により、ロボットのタスクプランニングを支援する知覚システムの開発を含む場合があります。
非構造環境における移動ロボットナビゲーション
屋内外の環境で動作する移動ロボットの自律ナビゲーションおよび経路計画を含む場合があります。
設備
研究設備
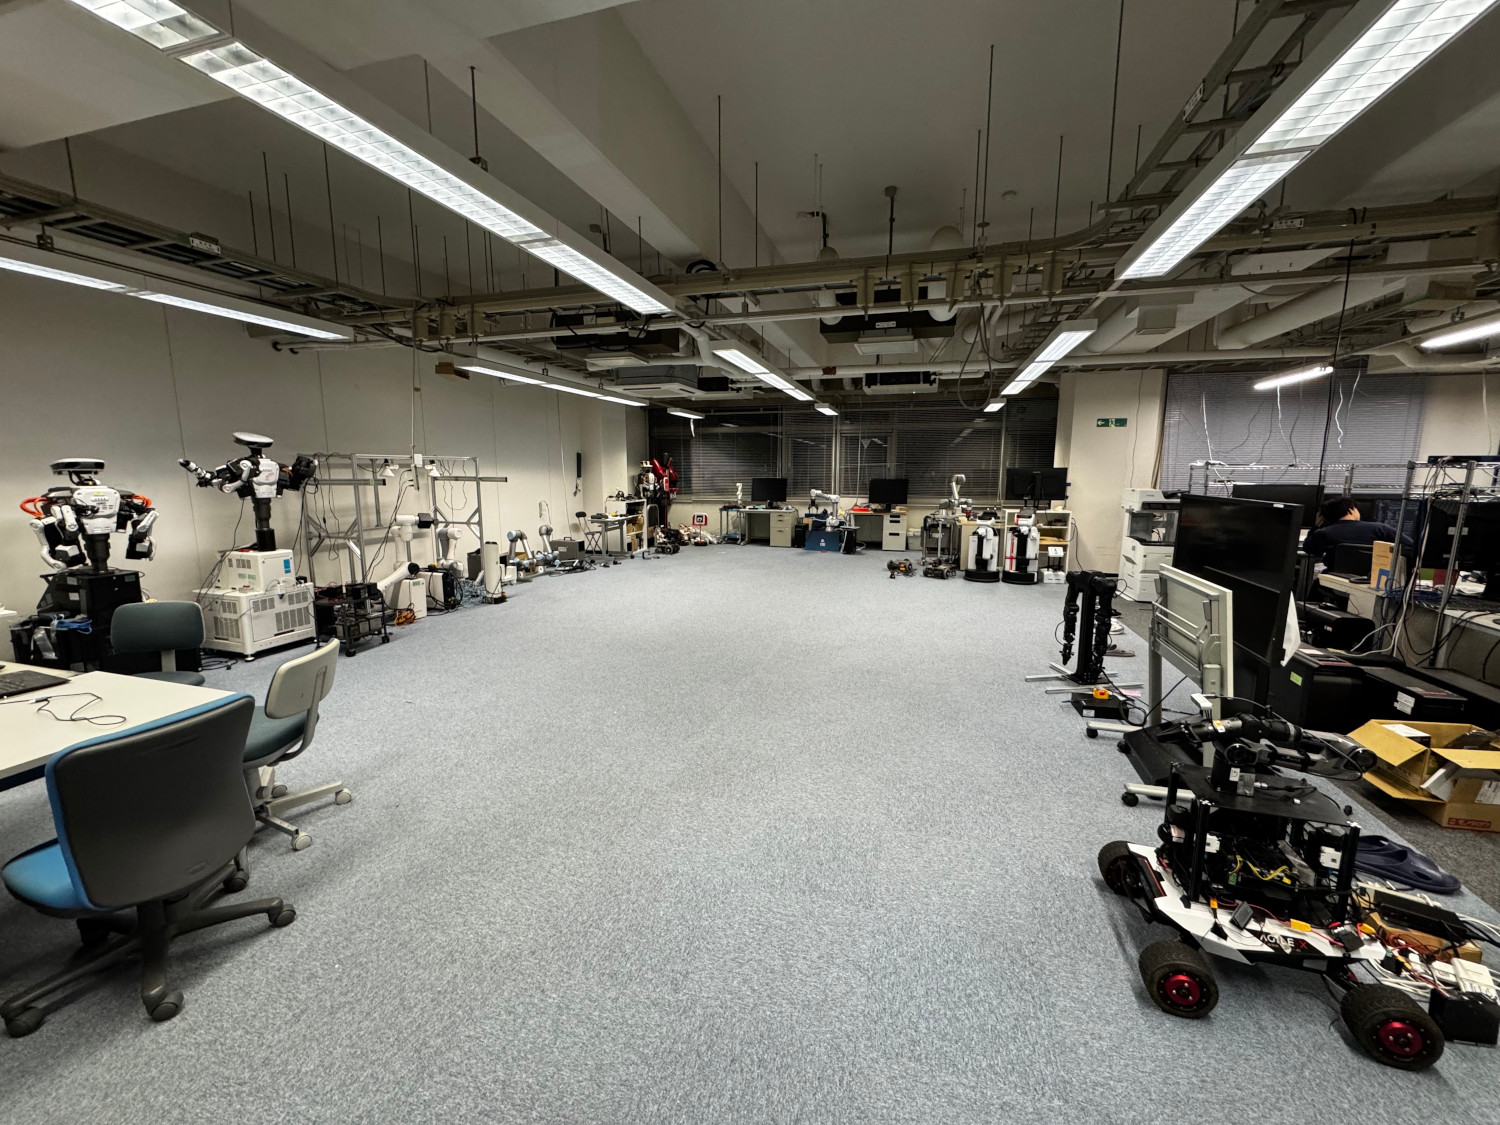
ロボット実験室
モーションキャプチャやセンサシステムを備えた、ロボットマニピュレーションおよび移動ロボット実験用の専用スペースです。
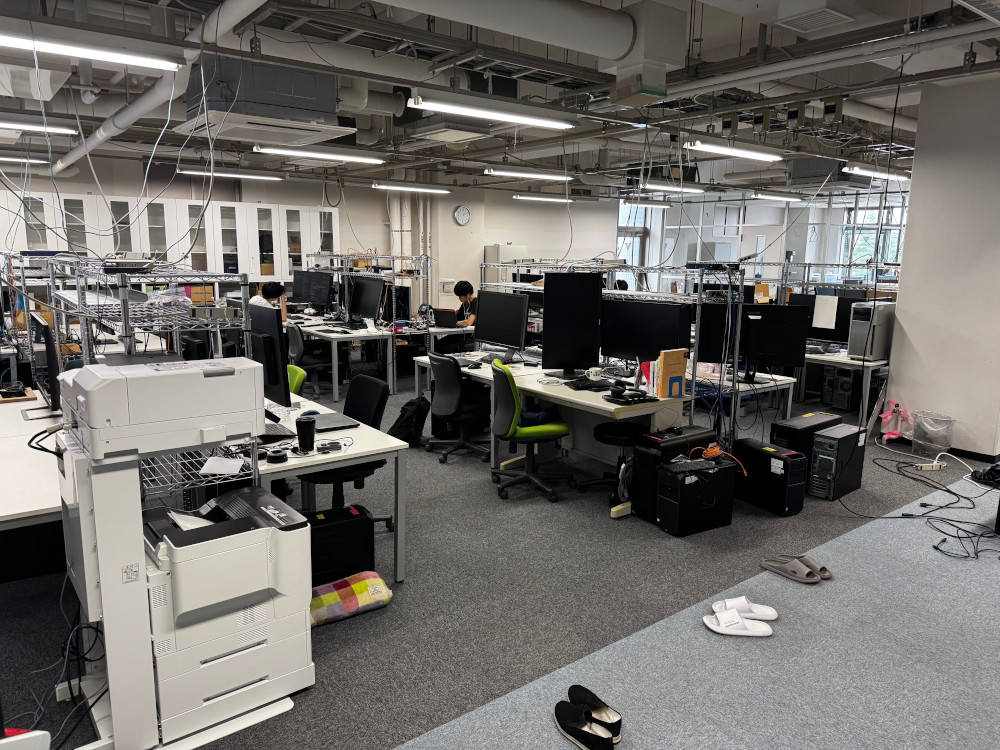
学生研究スペース
学生が日々の研究活動を行う、個別の机とコンピュータを備えた共有ワークスペースです。
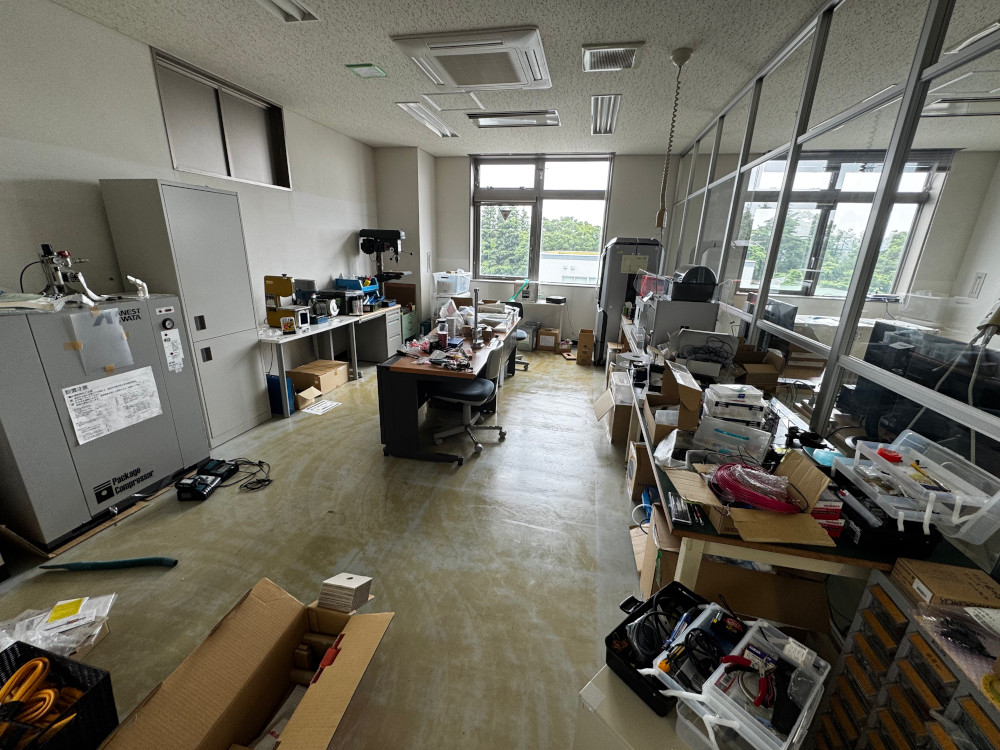
ハードウェア製作エリア
3Dプリンタや手工具、加工設備を備え、ロボット用ハードウェア部品の製作・改良を行うための作業スペースです。
ニュース
最新ニュース
IEEE SSRR 2026に論文が採択されました
言語指示に基づく移動マニピュレーションに関する共同研究がIEEE SSRR 2026に採択されました。また、Ranulfo Bezerra助教は同会議のPublication Chairも務めます。
Frontiers in Robotics and AIに論文が採択されました
Tong Wu、Ranulfo Bezerra、Kimitoshi Yamazakiによるリアルタイムのマニピュラビリティ最適化とアーム全体の障害物回避に関する研究が、Frontiers in Robotics and AIに採択されました。
詳しく見る新年度が始まりました
2026年度、研究室に新しい学生を迎えました。
研究室ウェブサイトのプロトタイプを開発中
研究室の研究と活動を紹介する新しいバイリンガルウェブサイトを構築しています。